DAVID NKWO

Technical Work

Robotics, Physical AI, multimodal AI and systems-engineering work spanning deployed software, autonomous-system modules, physical hardware integration, research prototypes and ongoing development.

Featured

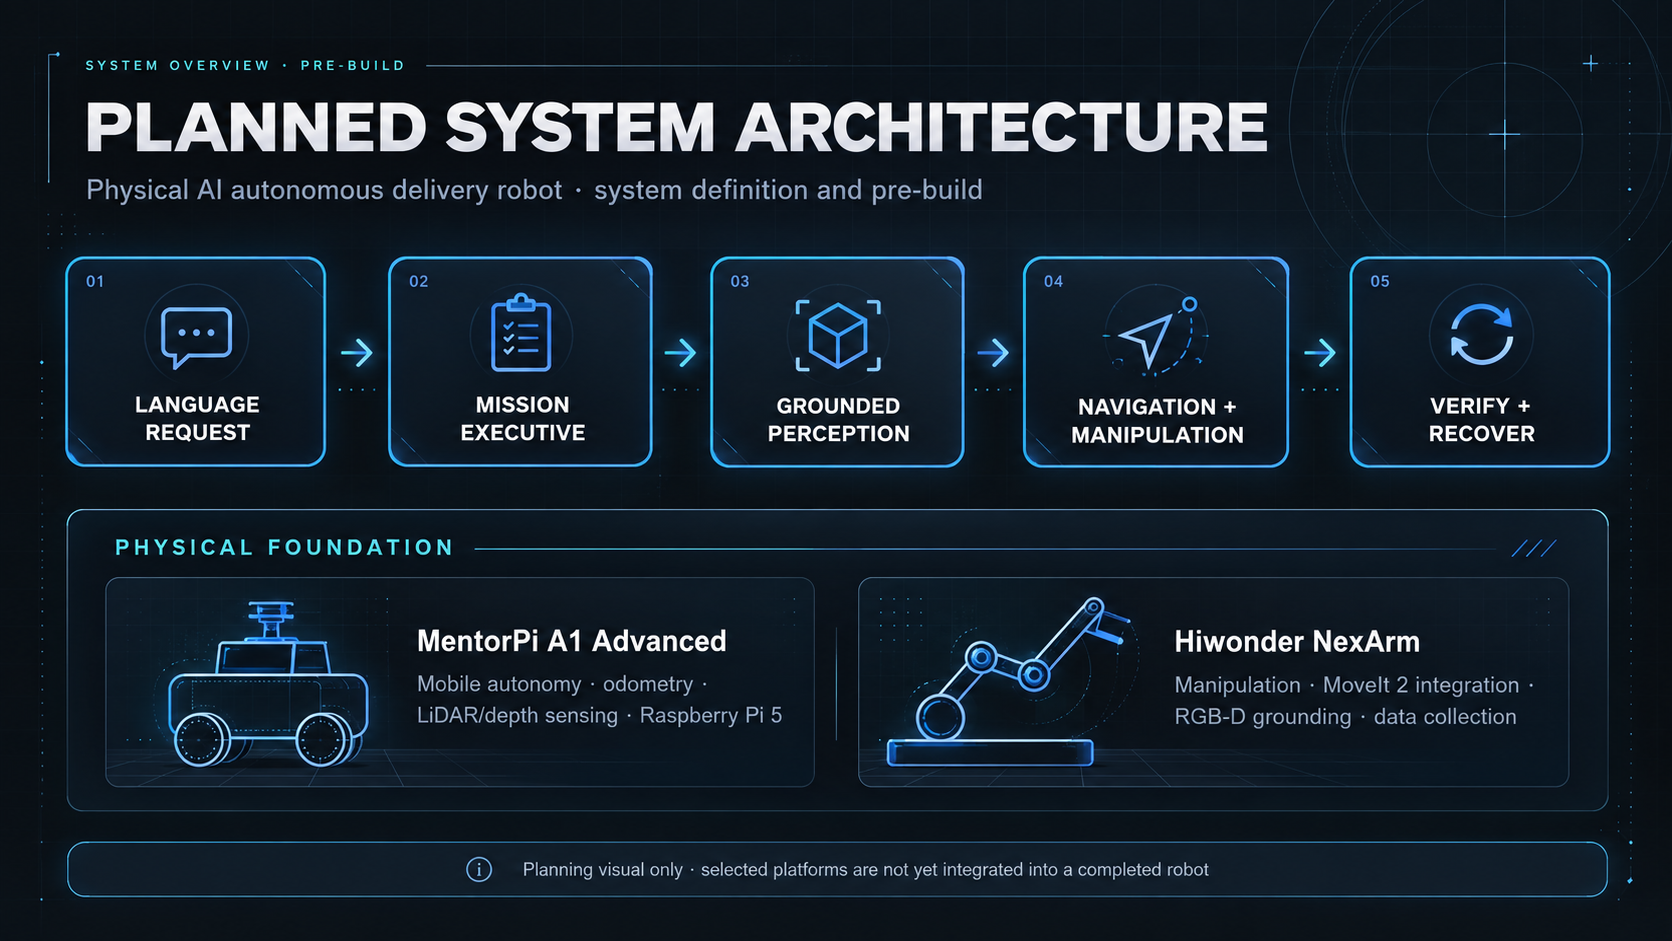
Planned system architecture
Planned system architecture — design schematic, not a build photo.
01In Progress · System Definition & Pre-Build

Physical AI Autonomous Delivery Robot

A 28-week Physical AI creation and engineering project focused on building a physical, language-conditioned autonomous delivery platform.

  • ROS 2
  • Physical AI
  • Manipulation
  • Navigation
  • Robot Learning
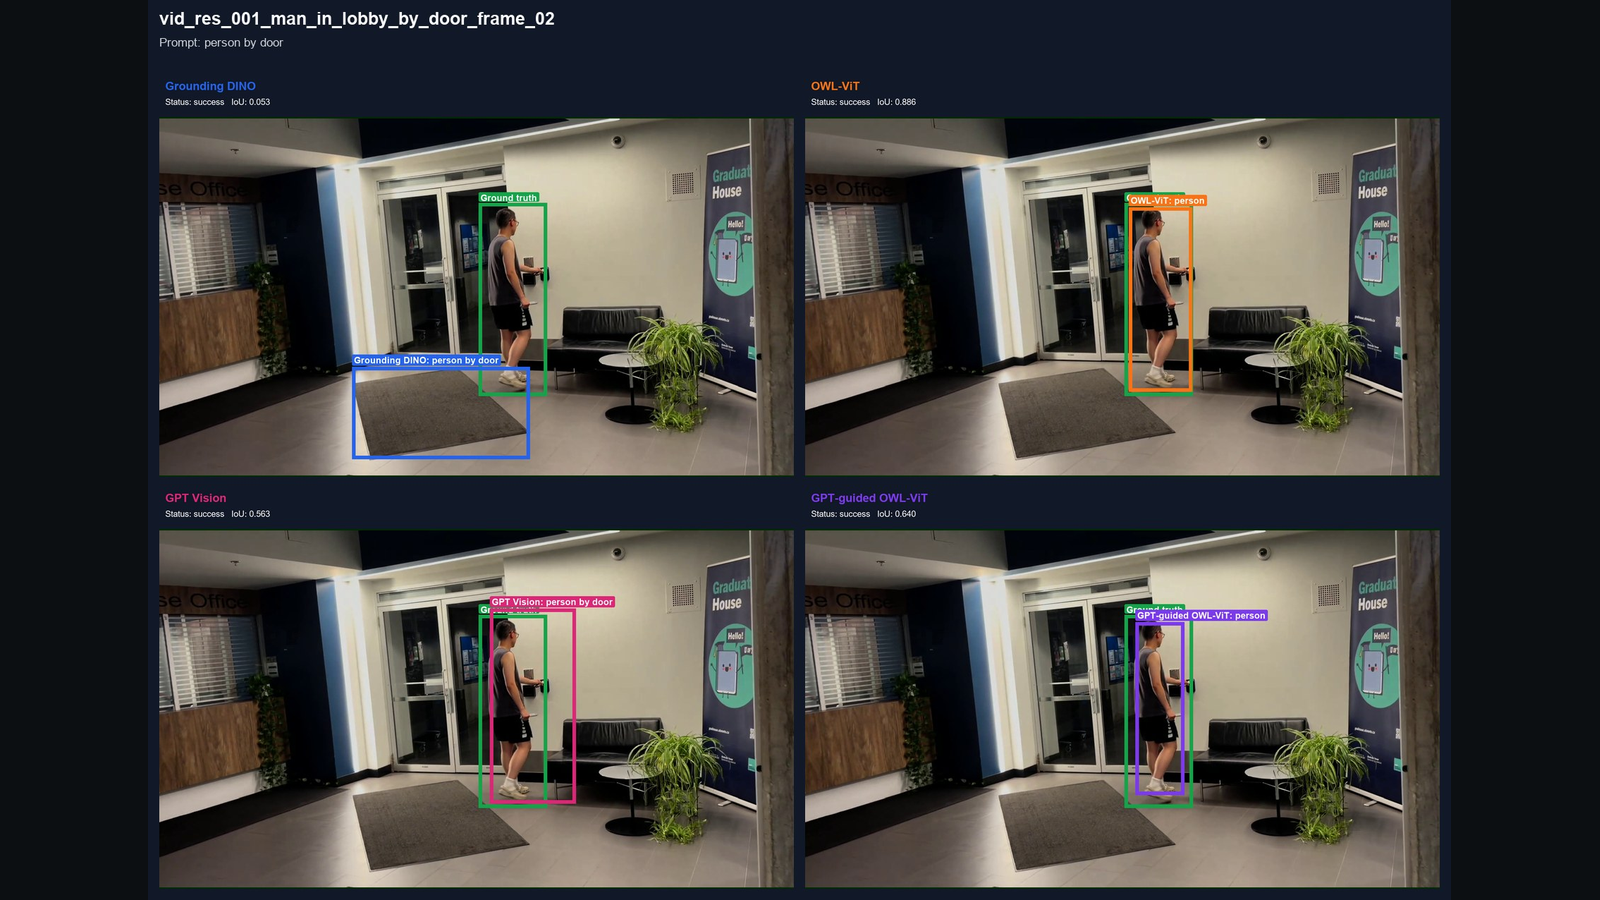
Person / lobby grounding result
Grounding output — person in a lobby scene.
02Deployed · Robot Perception

Adaptive Visual Grounding for Robot Vision

A deployed robot-vision system that converts natural-language instructions into localized visual targets across still images, recorded video and browser-camera inputs.

  • YOLO
  • OWL-ViT
  • GPT
  • Visual Grounding
Physical demo video coming soon (placeholder graphic)Physical demo video coming soon
03Physical Robotics · Completed · Demo Video Pending

ROS 2 Hardware Integration & Robotic Arm Bring-Up

Built a complete ROS 2-to-hardware control path for a physical robotic arm, integrating higher-level robot software with embedded firmware and physical actuation.

  • ROS 2
  • C++
  • ros2_control
  • MCU Firmware
  • MoveIt 2
Montage of validated modules.
04ROS 2 · Autonomy · Perception · Manipulation

Autonomous Delivery Robotics

Multi-phase autonomous-delivery robotics work integrating ROS 2 navigation, robot perception, localization, manipulation and environment interaction.

  • Nav2
  • AMCL
  • YOLO
  • MoveIt 2
  • ResNet18
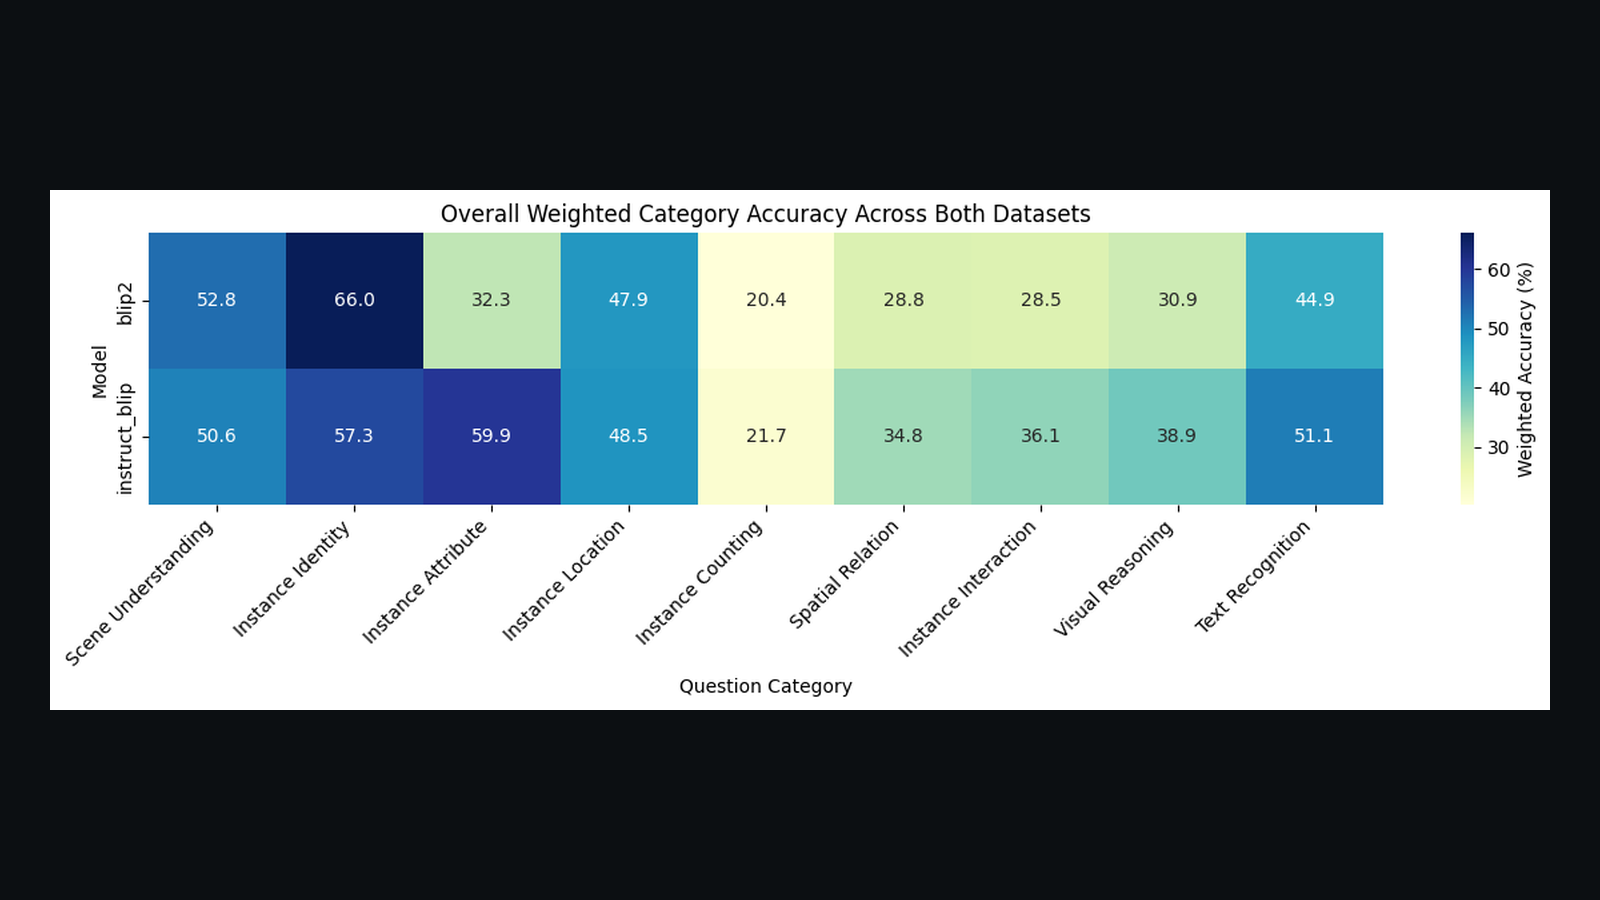
Evaluation heatmap
Evaluation heatmap from actual results.
05Multimodal AI · Data Systems

Vision-Language Model Evaluation Pipeline

Built a reproducible evaluation pipeline for benchmarking vision-language models across standardized multimodal question-answering datasets.

  • PySpark
  • Parquet
  • BLIP-2
  • InstructBLIP
  • LLaVA

Supporting technical work

Computer Vision · Temporal ML

ASL Video Sign Recognition

End-to-end video-recognition prototype using WLASL data, MediaPipe hand landmarks, temporal PyTorch models and a deployed Streamlit interface.

The application supports curated clips and exploratory uploaded videos, returning top-k predictions, confidence values and extracted landmark information.

Visual Grounding · Benchmarking

CLIP vs Grounding DINO

Referring-expression grounding experiment comparing a lightweight CLIP-based regression model against Grounding DINO across 1,150 test pairs.

Evaluation included Acc@0.5, mIoU, Acc@0.75, center error, inference time and category-level analysis.

RL · Control

Reinforcement Learning Systems

Implementations of dynamic programming, Monte Carlo control, SARSA, Q-learning, Expected SARSA, Tree Backup and REINFORCE across FrozenLake, CartPole and MountainCar.

Data · Cloud · ML

Cloud & Distributed ML Systems

Distributed-data and machine-learning work spanning Hadoop, PySpark, Spark MLlib, Azure Data Factory, Stream Analytics, IoT pipelines and Azure ML.

LLMs · RAG · Analytics

AI Strategy & Multi-Agent RAG

Applied AI strategy project combining market and policy analysis with a multi-agent retrieval-augmented generation system using OpenAI embeddings, FAISS, LangChain and CrewAI.

Systems Engineering · Live Environments

Church AV, Broadcast & Livestream Integration

Scoped, procured, installed and integrated a complete church audio, video, display and livestream system for weekly services.